Панель Наладка
Область применения:
Вкладка Наладка используется для конфигурации основных параметров проекта. Это может включать в себя позиционирование детали на оборудовании, систему координат детали и многое другое.
Свойство детали (Доступно только для группы Деталь). Узнать больше
Нажмите здесь, чтобы развернуть..
Номер детали. Уникальный идентификатор, присваиваемый обрабатываемой детали (заготовке) в CAM-системе.
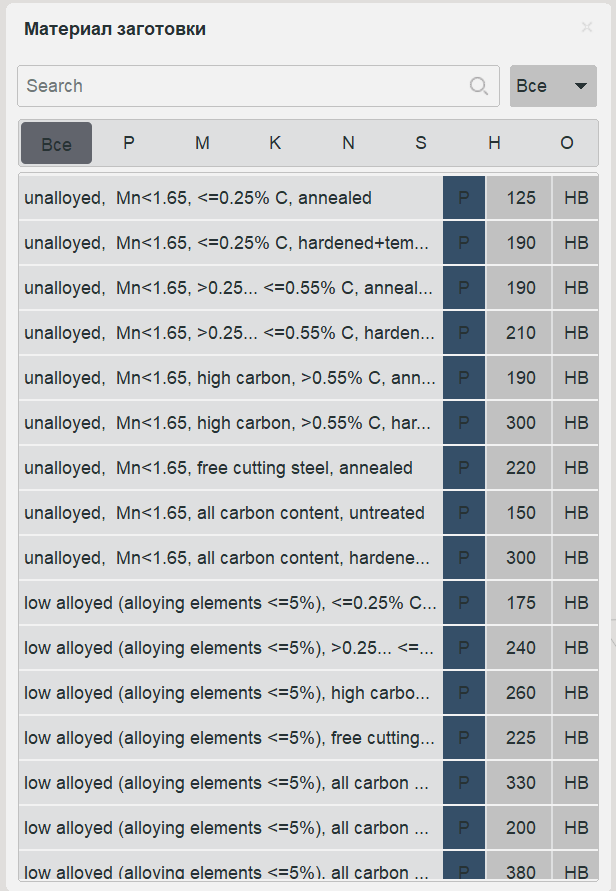
Материал заготовки. Материал обрабатываемой детали, выбираемый из справочного каталога CAM-системы. Каждая запись определяет состав материала, состояние (отожжённый, закалённый и т. д.), группу обрабатываемости по ISO (P, M, K, N, S, H, O) и твёрдость (например, значение HB). CAM-система использует эти свойства для расчёта режимов резания — скоростей, подач и врезания инструмента — для операций обработки. Подробнее
Основные параметры.
Нажмите здесь, чтобы развернуть..
Коннектор заготовки. Cписок мест крепления заготовки к станку (неподвижный стол, поворотный стол, левый патрон и т.п.) Перечень систем крепления и их расположение формируется при построении кинематики станка.
Установ. Определяет положение детали на оборудовании. Подробнее
СК заготовки. Система координат заготовки (G54-G59) определяет "ноль" управляющей программы. Подробнее
База. То же, что и СК заготовки, но для роботов.
Управление центральной точкой. Включает режим непрерывного вращения СК заготовки вместе с заготовкой. Используется для непрерывной 5-осевой обработки (если стойка ЧПУ поддерживает подобный режим).
Локальная СК. Позволяет сгенерировать траекторию в системе координат, дополнительно смещенной и повернутой относительно СК заготовки. Например, программа обработки кармана, наклоненного относительно СК заготовки, будет гораздо проще, если ее вывести в локальной СК, наклон которой будет совпадать с наклоном кармана. Используется для индексной 5-осевой (3+2) обработки. При выборе значения "Авто", направление оси Z локальной СК автоматически выставляется вдоль оси вращения инструмента, которое задается параметрами в группе Ориентация инструмента. Подробнее
Коннектор инструмента. Определяет сменный узел для установки инструмента.
Ориентация инструмента.
Определяет направление ориентации инструмента. Подробнее
Эта группа определяет основные оси вращения.
Пределы станка.
Уменьшенные ограничения используются при расчёте траектории и расчете карт. Они определяют диапазон, в пределах которого положения осей считаются допустимыми, поэтому результирующее движение ограничивается заданной областью, а не полным ходом станка.
Ограничения трактуются как ограничения операции: они описывают диапазон, допустимый для текущей операции, и применяются в дополнение к глобальным ограничениям станка, импортированным из станка.
Геометрические координаты.
На этой вкладке отображаются геометрические системы координат. В скобках указано название физической оси, соответствующей движению вдоль определенной оси.
Линейные физические оси.
Значения координат линейных осей станка относительно физического нуля данной оси (концевого датчика данной оси). Здесь отображаются все основные физические линейные координаты осей, не вошедшие во вкладку Геометрические координаты. Например, оси второго канала.
Другие оси.
Эта группа определяет вспомогательные оси, например, оси, связанные с движением кулачков патрона.
Кинематика.
Группа Кинематика определяет кинематическое поведение оборудования при выполнении траектории — управление избыточными степенями свободы, оптимизацию движения и выбор конфигурации осей. Используется для настройки того, как многоосевой станок или робот физически перемещается по рассчитанной траектории.
Нажмите здесь, чтобы развернуть..
Интеллектуальное перемещение. Интеллектуальное перемещение включает генерацию траектории робота для 5D- и 6D-точек без необходимости расчета в карте осей робота. Результирующая траектория остаётся в пределах ограничений осей и включает обход сингулярностей и столкновений. Кроме того, траекторию можно точно настроить с помощью карты осей робота.
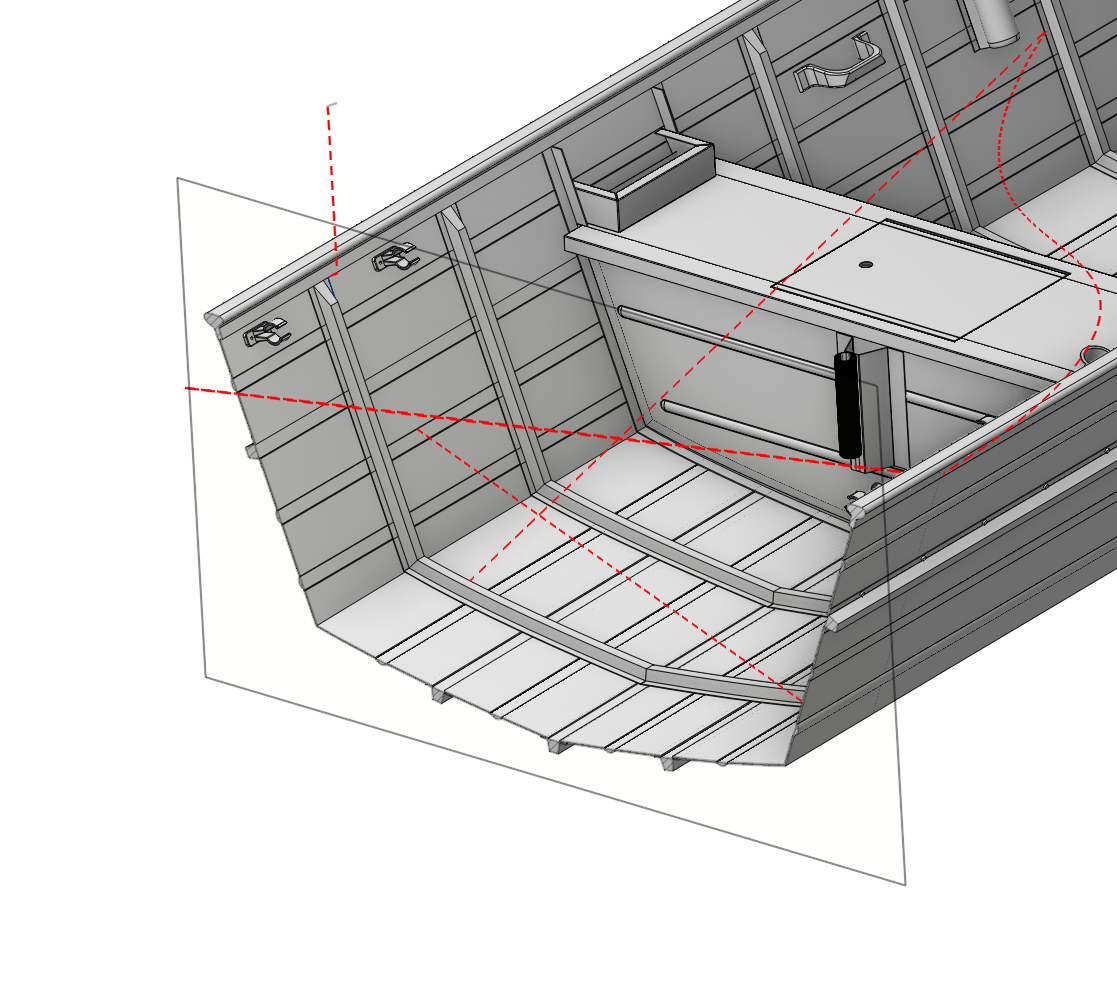
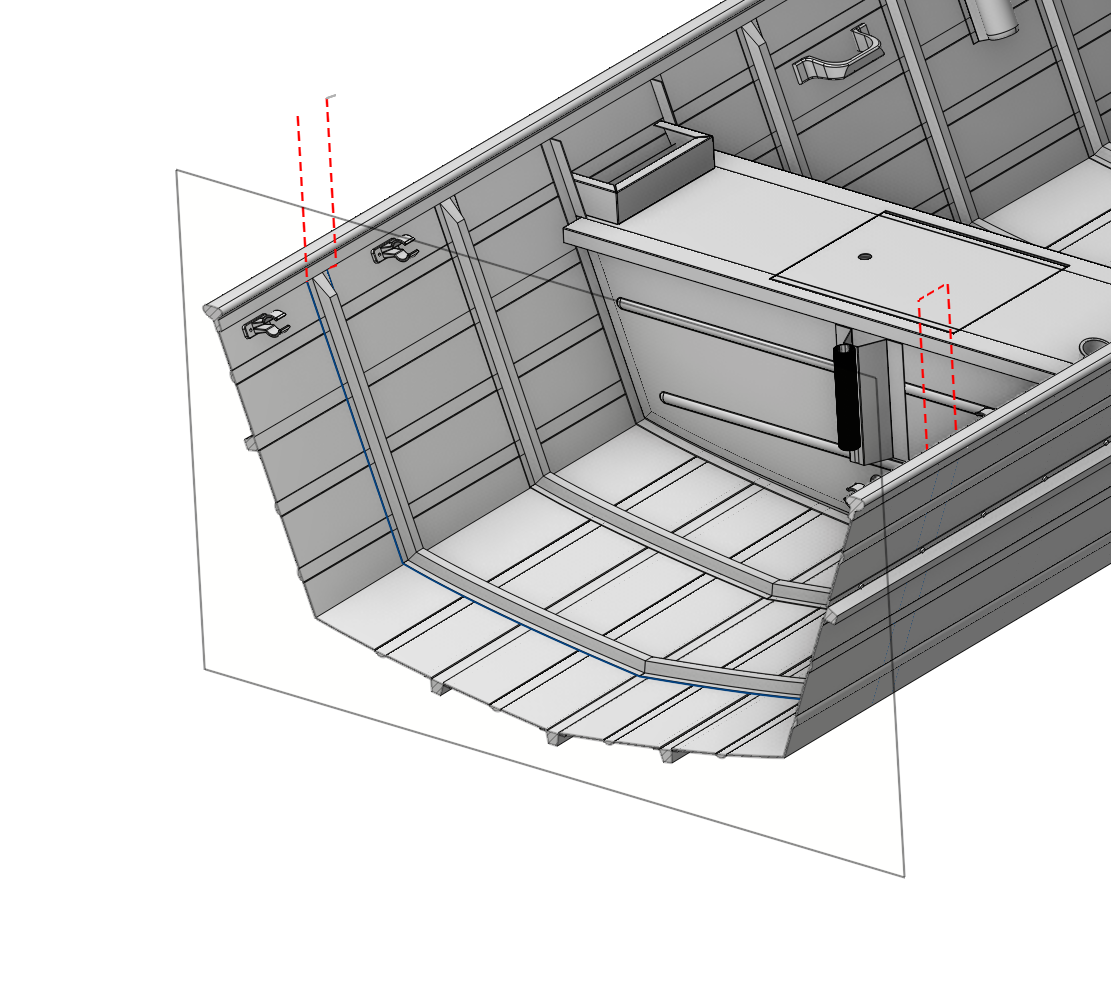
Карта осей. Карта осей позволяет определять ручные и точно настраивать автоматические законы управления избыточными степенями свободы робота (6-я ось, оси рельсов, оси поворотного стола). Функция доступна при нажатии кнопки с многоточием рядом с параметром Карта осей. Для оптимизации обработки можно переключаться между различными доступными осями оборудования.
Отображение применимо для роботов ( Подробнее ) и 5-осевых станков (Подробнее).
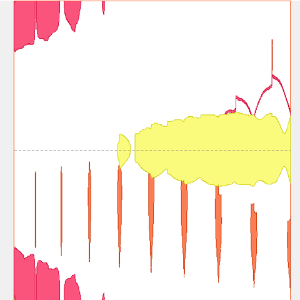
Вывернуть стол(запястье). Переключение конфигурации суставов. Кнопки J1, J3 и J5 переключают конфигурацию (положение) соответствующего сустава, выбирая альтернативное решение обратной кинематики. Они позволяют достичь другого расположения осей при сохранении положения и ориентации инструмента — например, чтобы избежать выхода за пределы хода или столкновения.
Управление 6-ой осью.
Для позиционирования осевого инструмента (фреза, луч, струя) необходимо пять степеней свободы. Стандартный промышленный робот имеет 6 осей. В том случае если инструмент не соосен с осью вращения последнего сустава робота, то существует бесконечное множество вариантов позиционирования робота в определенную точку за счет поворота инструмента вокруг собственной оси. Это дает дополнительную гибкость в достижении труднодоступных зон, а также помогает обходить различного рода кинематические сингулярности и избегать механических столкновений узлов оборудования. Подробнее
Нажмите здесь, чтобы развернуть..
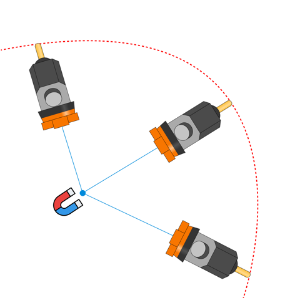
Прямо к точке.
В этом режиме вы указываете точку (отображена как магнит), которая притягивает точку пересечения 5й и 6й осей робота на минимальное расстояние во время движения по траектории.
Точка.
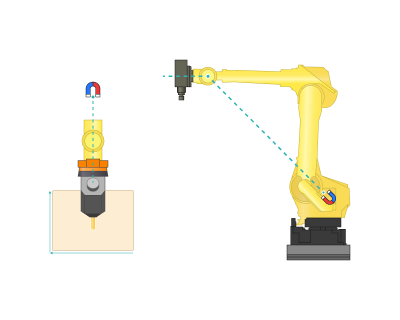
Базовая точка робота. В данном режиме точка будет расположена в базовой точке робота.
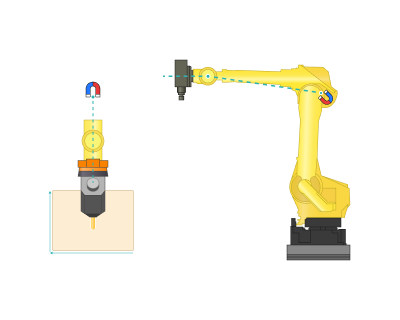
Локтевая точка робота. В данном режиме точка будет расположена в локтевой точке робота.
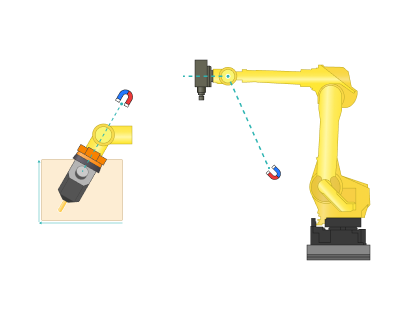
Задать. В этом режиме местоположение точки будет определено в соответствии с указаниями пользователя.
Фиксированный вектор.
В этом режиме вы определяете желаемое направление фланца робота (6-я ось) в системе координат базы робота.
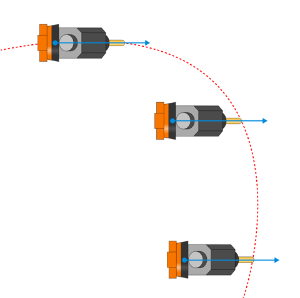
Вектор. Вектор для 6-ой оси робота.
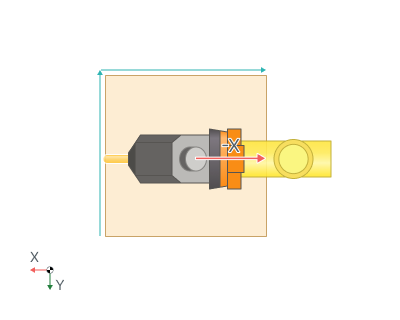
Траектория.
В этом режиме ось X TCP непрерывно выравнивается по направлению движения инструмента.
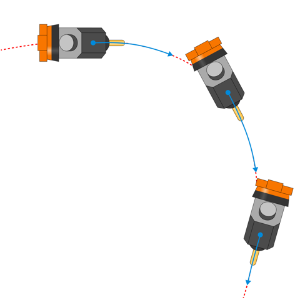
Угловое отклонение от касательной к траектории. Определяет дополнительный угол для 6 оси вдоль инструмента.
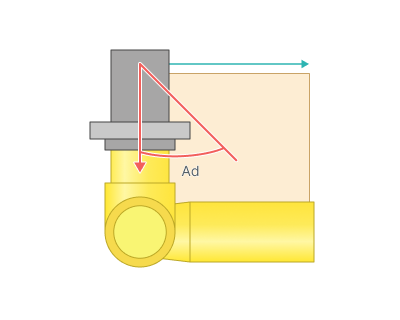
Аппроксимация касательной.
Фиксированное направление угла опережения. Фиксирует перемещение инструмента под выбранным углом на карте (Боковой угол, Угол опережения) относительно выбранной глобальной системы координат.
).png)
).png)