Расширенные настройки переходов
Область применения:
Эта группа параметров определяет особенности построения траекторий переходов, в основном, пятикоординатных операций, с учетом оптимального движения по круговым координатам.
Разбивать безопасные ходы:
В пятикоординатных операциях эта группа параметров управляет составом траектории перемещения по безопасным поверхностям типа цилиндр и сфера, то есть когда безопасные перемещения выполняются круговыми координатами.
Нажмите здесь, чтобы развернуть..
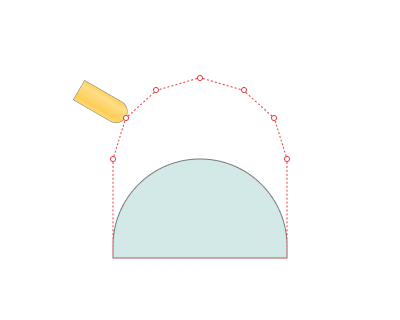
Выкл. Безопасные перемещения по поверхности безопасности выполняются одним кадром.
Всегда. Траектория перемещения по поверхности безопасности разбивается на элементарные перемещения так, чтобы величина перемещения угловыми координатами не превышала заданного значения.
По необходимости.
Расширенный контроль пределов осей:
Активизация опции позволяет избежать 2-х видов проблем в 5-осевой траектории:
- По возможности исключает развороты круговых координат во время выполнения рабочего прохода. Разворот выполняется не во время рабочих проходов, а на участках траектории с ускоренными перемещениями.
- Создает плавный путь в зонах сингулярности. Зона сингулярности - это положение станка, в котором координата одной из осей станка не может быть рассчитана. Например, если ось A равна нулю, то ось C может быть любой.
Нажмите здесь, чтобы развернуть..
Обход сингулярности по поверхности безопасности.
Максимальное отклонение оси в сингулярности.
Параметр определяет на какой угол возможно отклонить узлы станка или робота от номинального рассчитанного положения с целью обхода зоны сингулярности.
Переходы, оптимизированные под станок:
Когда опция отключена, переход производится по кратчайшему пути в пространстве. Допустим, вы хотите перейти от точки 1 (X1, Y1, Z1, Nx1, NY1, nz1) в точку 2 (X2, Y2, Z2, NX2, Ny2, Nz2), где X, Y, Z - координаты центра инструмента, и Nx, Ny, Nz – величины, определяющие направление вектора оси инструмента относительно линейных осей координат. Кратчайший путь в пространстве строится линейной интерполяцией этих геометрических векторов. Это означает, что соединительной кривой между этими векторами является прямая линия с линейной интерполяцией углового изменения оси инструмента вдоль нее.
Когда опция включена, переходы заданные параметром Расстояние ускоренных перемещений, производятся по кратчайшему пути машинных осей. Допустим, вы хотите перейти от точки 1 (A1, C1, X1, Y1, Z1), в точку 2 (A2, C2, X2, Y2, Z2), где X, Y, Z, A, C - оси станка. Кратчайший путем перемещения по этому способу является линейная интерполяция координат по этим осям. Это означает, что форма соединительной кривой зависит от фактической конфигурации кинематической схемы станка. Переходы оптимизированные под станок выглядят длиннее, но на самом деле они являются более оптимальными во многих случаях, чем кратчайший путь в пространстве.