Цилиндрическая интерполяция
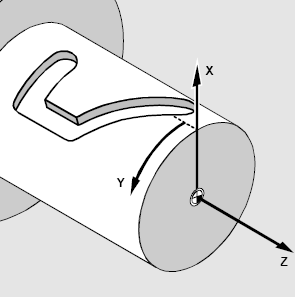
Функция цилиндрической интерполяции доступна в операциях: 2D контур, выборка, 2.5D выборка, 2.5D обработка стенок.
Цилиндрическая интерполяция позволяет выполнять фрезерную обработку на цилиндрической поверхности по имеющейся развертке. Развертка программируется в координатах [X,Y,Z] а обработка цилиндра выполняется в координатах [X,C,Z]. Функция цилиндрической трансформации осуществляет преобразование [X,Y,Z] => [X,C,Z].
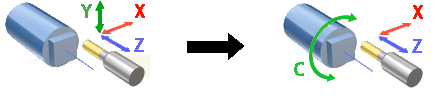
Возможность обработки на поверхности цилиндра определяется конструктивным устройством станка:
- Необходимо наличие Поворотной оси (стола или шпинделя), которая обеспечивает поворот заготовки.
- Ось вращения заготовки должна быть перпендикулярна оси вращения инструмента.
- Ось инструмента должна пересекать ось вращения детали
- Необходимо наличие Радиальной оси, которая обеспечивает линейное перемещение инструмента относительно заготовки в плоскости перпендикулярной оси вращения
- Необходимо наличие Продольной оси, которая обеспечивает линейное перемещение инструмента вдоль оси вращения детали.
При соблюдении перечисленных условий в схеме и установленном параметре станка Станок –> Стойка ЧПУ –> Поворотные преобразования –> Цилиндрическая интерполяция доступна на странице Преобразования появится следующая панель:
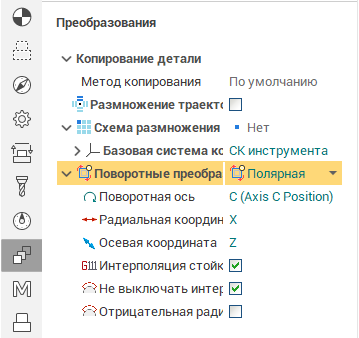
Поле Режим позволяет выбрать режим трансформации траектории: Полярная, Цилиндрическая или Без трансформации. Параметр Точность характеризует отклонение трансформированной траектории от идеальной в миллиметрах (дюймах).
Цилиндрическое преобразование выполняется по формуле:
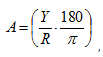
где:
- А – положение поворотной оси в градусах,
- Y – положение виртуальной оси развертки, соответствующей поворотной оси,
- R – радиус цилиндрической поверхности.
Соответствующие поля позволяют задать какие из осей станка будут выступать в качестве радиальной, поворотной и т.д. Значения по умолчанию для этих параметров прописаны в схеме станка.
Современные стойки ЧПУ имеют встроенные функции цилиндрической интерполяции. То есть описанное выше преобразование выполняется не в CAM-системе, а в стойке станка, В этом случае управляющая программа пишется в терминах развертки [X,Y,Z], а преобразование [X,Y,Z] => [X,C,Z] выполняется непосредственно на стойке. Управляющая программа в таком случае имеет следующий вид:
- Позиционирование в начальную координату запрограммированное в осях станка
- Включение режима цилиндрической интерполяции с указание радиуса цилиндра.
- Обход контура запрограммированный в координатах развертки X,Y,Z
- Выключение режима цилиндрической интерполяции
Соответствующие команды для наиболее распространенных стоек ЧПУ представлены ниже:
| Стойка | Команда включения режима цилиндрической интерполяции | Команда выключения режима цилиндрической интерполяции |
|---|---|---|
| FANUC, Mоri Seiki, HAAS и др. | G07.1 (G107) | G07.1 (G107) |
| Sinumeric | TRACYL | TRAOFF |
| Heidenhain | Cycle 27 | — |
Если установлен параметр Станок –> Стойка ЧПУ –> Поворотные преобразования –> Стойка поддерживает цилиндрическую интерполяцию, то на панели будет доступен параметр Интерполяция стойкой. При включенном параметре Интерполяция стойкой программа в полярной системе координат будет генерироваться с использованием команд включения/выключения полярной интерполяции.
При установленном параметре Разрешить быстрые перемещения внутри блока интерполяции интерполяция включается в начале и выключается в конце траектории инструмента. При отключенном параметре интерполяция стойкой начнётся перед рабочей подачей и закончится перед быстрым перемещением.