MachineMaker
  • MachineMaker
v20.1.1
Search Results for

    Show / Hide Table of Contents
    • MachineMaker
    • Вводная часть MachineMaker
    • Интерфейс
      • Главное окно
      • 3D-навигация
      • Панель инструментов
      • Настройки приложения
    • Приступаем к работе
      • Создание проекта
      • Добавление механизма
      • Подготовка и импорт 3D-объектов
      • Группировка элементов в узлы
      • Окрашивание механизмов
      • Моделирование механизмов
      • Сборки
      • Библиотека механизмов
      • Машинное оборудование
    • Фрезерные станки
      • Построение кинематической схемы
      • Настройки
      • Дополнительные параметры
      • Сборки станков
        • 3-х осевой станок
        • 5-осевой станок
        • Trevisan станок
    • Роботы
      • Построение кинематической схемы
        • Промышленные роботы
        • Коботы
        • Сверхмощные роботы
        • Сверхмощный робот с гибкими частями
        • Столы, позиционеры и фиксированные объекты
        • Рельсы и Порталы
        • Композитные инструменты
      • Моделирование и проверка движений механизмов
      • Калибровка стола
      • Отправка сборок из CAM-системы
      • Настройки
      • Дополнительные параметры
      • Столкновения
      • Подходы / Отходы
      • Инструменты и калибровка TCP
      • Сборки роботизированной ячейки
        • Простой робот
        • Сверхмощный робот
        • Сверхмощный робот с гибкими частями
        • Кобот
        • Инструмент
        • Внешние механизмы
        • Композитные инструменты
        • Композитный инструмент: Точечная сварка
        • Столы и система координат пользователя
        • Рельс
        • Портал
        • SCARA Робот
        • Робот колонного типа
    • Токарно-фрезерные станки
      • Построение кинематической схемы
        • Шпиндель
        • Инструментальный блок
        • Револьверный головной узел
        • Двухрядный револьверный головной узел
      • Многофункциональная головка
      • Сборка токарно-фрезерного станка
        • Токарно-фрезерный станок
        • Токарно-фрезерный станок с двухрядным револьвером
        • Станок Swiss type
    • Упрощатель

    Дополнительные параметры

    Контроллер робота может использовать внешние оси, и для этих осей необходимо назначить правильные позиции (индексы) в сборке. По умолчанию постпроцессоры CAM системы используют идентификаторы осей на основе индексов (ExtAxis1Pos для первой оси, ExtAxis2Pos и т. д.). Некоторые пользовательские постпроцессоры могут использовать адреса осей вместо индексов (E1, E2, E3, J4 и т. д.).

    Нажмите кнопку Дополнительные параметры чтобы открыть панель параметров сборки.
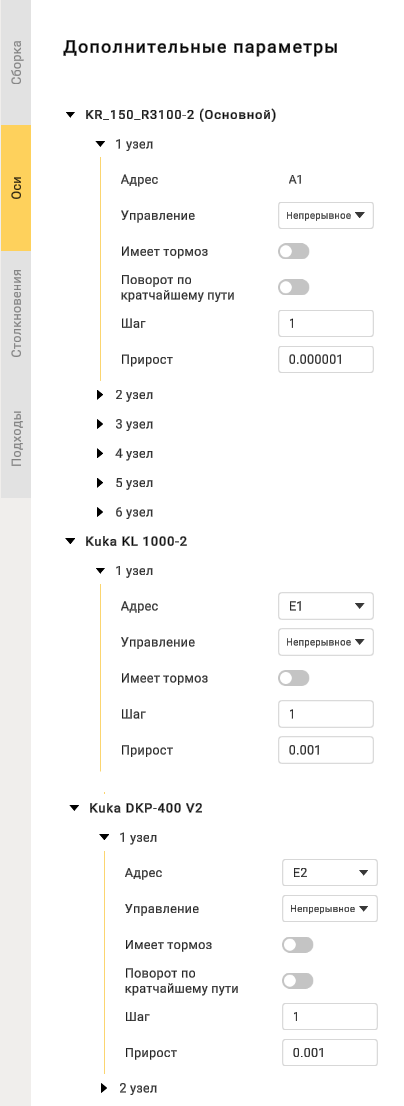
    Дополнительные параметры

    • Адрес - обозначение оси.
    • Управление:
    1. Непрерывное.
    2. Индексированный - означает, что вращение будет выполняться пошагово.
    3. Вручную - означает, что операция выполняется полностью вручную.

    Поворот по кратчайшему пути - означает вращение вокруг оси или точки с использованием наиболее прямого пути между начальным и конечным положениями в трехмерном пространстве.
    Шаг - параметр с четырьмя положениями. Каждое положение соответствует определенному угловому приращению. Позиция 1 равна 90 градусам, позиция 2 равна 180 градусам и так далее.

    Определите здесь адрес и позиция (индекс) внешней оси. MachineMaker покажет идентификатор оси (например, ExtAxis1Pos) во всплывающей подсказке. Вы можете использовать его в постпроцессоре.
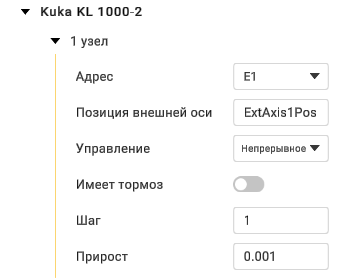
    Дополнительные параметры

    Адрес оси и индекс оси должны быть уникальными в контексте сборки. Если вы попытаетесь задать значение, которое уже было использовано, MachineMaker предложит заменить существующее.

    Невозможно изменить адрес и индекс оси робота. Можно изменить только внешние адреса.

    Здесь также можно задать дополнительные параметры осей: Управления (Непрерывное, Индексированное, Ручное), Тормоза и Режим поворота по кратчайшему пути.

    In this article
    Back to top MachineMaker