Добавление механизма
Прежде всего необходимо добавить определённый механизм в проект с помощью кнопки "Добавить механизм"
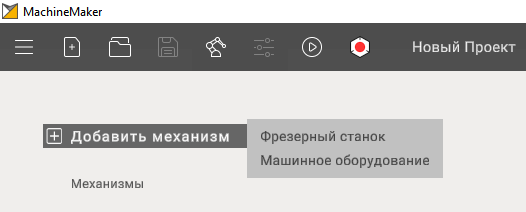
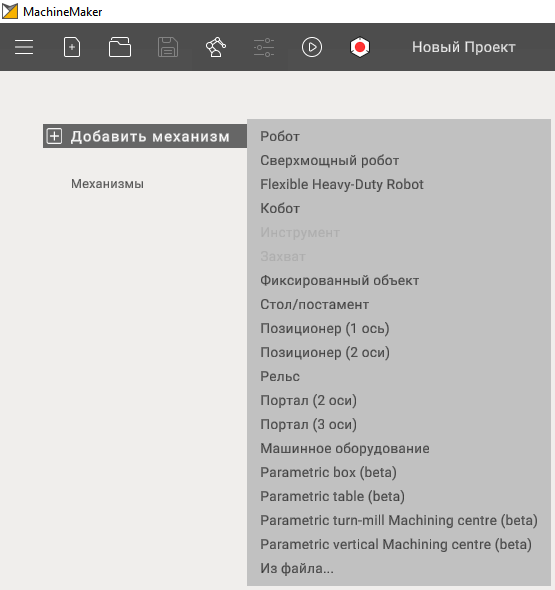
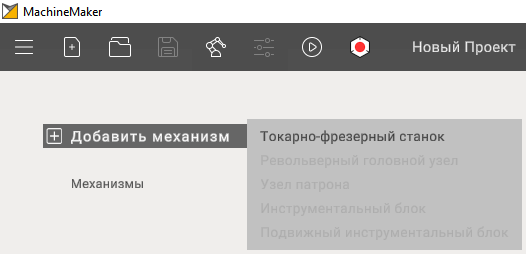
При добавлении дополнительных механизмов вы можете дважды щелкнуть по нужному варианту в дереве механизмов, чтобы открыть выбор файлов, или использовать "Добавить механизм"
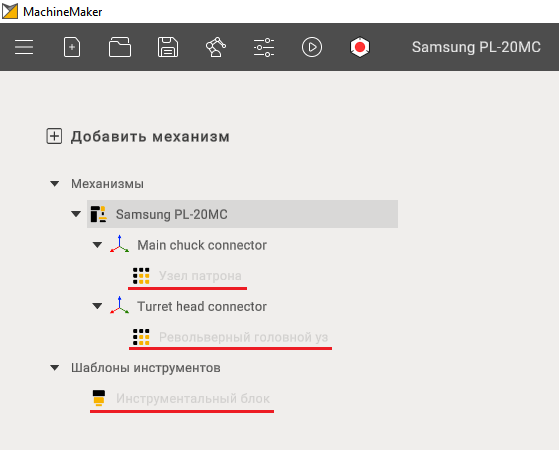
Поддерживаемые типы механизмов
Список типов механизмов зависит от режима приложения. Для фрезерного станка добавьте его 3D-модель; шаблон станка выбирается при группировке элементов в узлы.
Роботизированные ячейки
- Робот - Обычный промышленный 6-осевой роботизированный манипулятор.
- Сверхмощный робот - Робот с высокой грузоподъемностью.
- Сверхмощный робот с дополнительными гибкими осями - Робот с высокой грузоподъемностью.
- Кобот - 6-осевой роботизированный манипулятор для совместной работы с человеком в одном рабочем пространстве.
- Инструмент - Шпиндели, лазерные головки, кусачки и т. д. Робот может содержать любое количество инструментов. Инструмент может быть добавлен только после выбора робота.
- Составные инструменты - Сложные устройства, содержащие подвижные части. Например, захват с пальцами.
- Неподвижный объект - Любой неподвижный объект (контроллер, корпус и т. д.).
- Стол (неподвижный) - Статический стол
- Стол (1 ось) - Поворотный стол (позиционер) с 1 осью
- Стол (2 оси) - Поворотный стол (позиционер) с 2 осями
- Рельс - Рельс или любая другая линейная ось. Обычно позволяет перемещать робота вдоль оси X.
- Портал (2 оси) - Механизм с 2 линейными осями. Обычно позволяет перемещать робота вдоль осей X-Y.
- Портал (3 оси) - Портал, механизм с 3 линейными осями. Обычно позволяет перемещать робота вдоль осей X-Y-Z.
- Машинное оборудование - Универсальное оборудование с возможностью конфигурирования.
- Параметрический ящик - Куб, с возможностью изменения его длины, ширины, высоты.
- Параметрический стол - Стол, с возможностью изменения его длины, ширины, высоты, толщины и высоты ножек.
- Параметрический токарно-фрезерный обрабатывающий центр - Параметрический станок (Токарный).
- Параметрический вертикальный обрабатывающий центр - Параметрический станок (Фрезерный).
- Из файла - Позволяет добавить механизм, экспортированный в файл .mmm. Дополнительную информацию о файлах .mmm см. в разделе Библиотека механизмов.
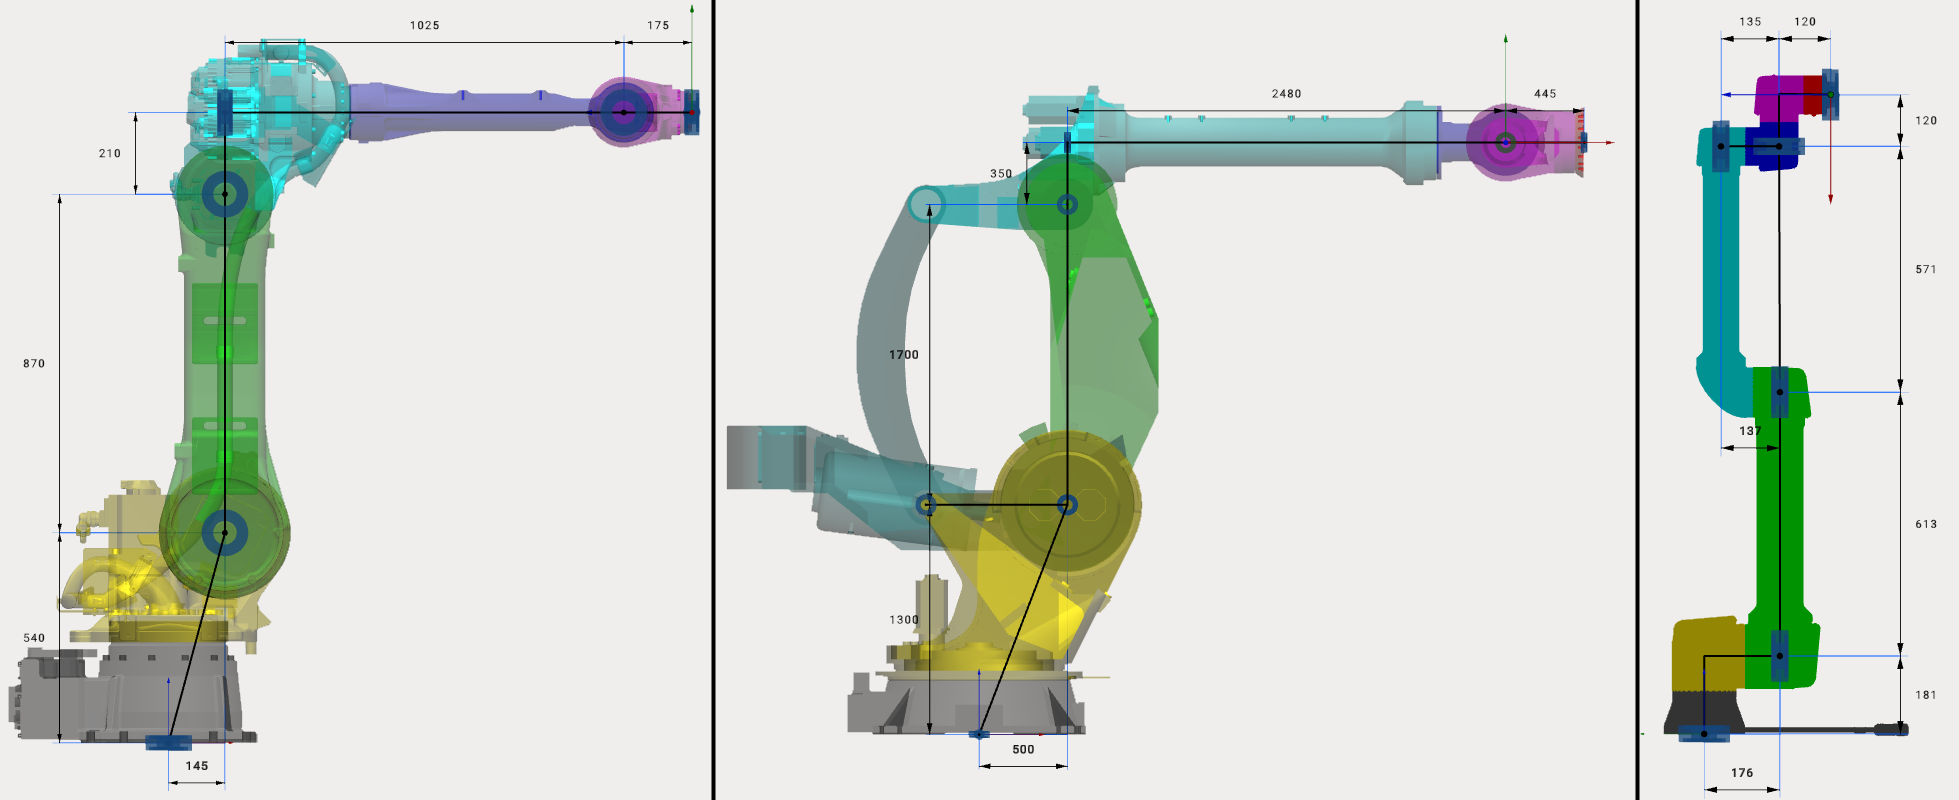
Роботы, тяжелые роботы и коботы имеют разные кинематические схемы:
Токарно-фрезерные станки
- Узел револьверной головки - компонент, обеспечивающий вращение и позиционирование инструмента во время работы, часто облегчающий фиксацию инструмента, его смену и обработку позиционных данных.
- Узел патрона - компонент для фиксации заготовок или инструментов во время обработки, обычно включает в себя зажимные механизмы, такие как цанговые патроны или гидравлические зажимы, с функциями управления и регулировки.
- Инструментальный блок - компонент для установки и поддержки режущего инструмента в процессе обработки материала, предназначенный для различных типов инструментов, таких как сверла, фрезы и пластины, обычно оснащенный механизмами быстрой смены и регулировки.
- Подвижный инструментальный блок - устройство, способное перемещаться в пространстве для точного позиционирования инструмента или заготовки в процессе обработки, часто подвижное по различным осям и управляемое механическими, гидравлическими или электрическими системами.