Настройки
Нажмите кнопку  чтобы открыть панель параметров сборки.
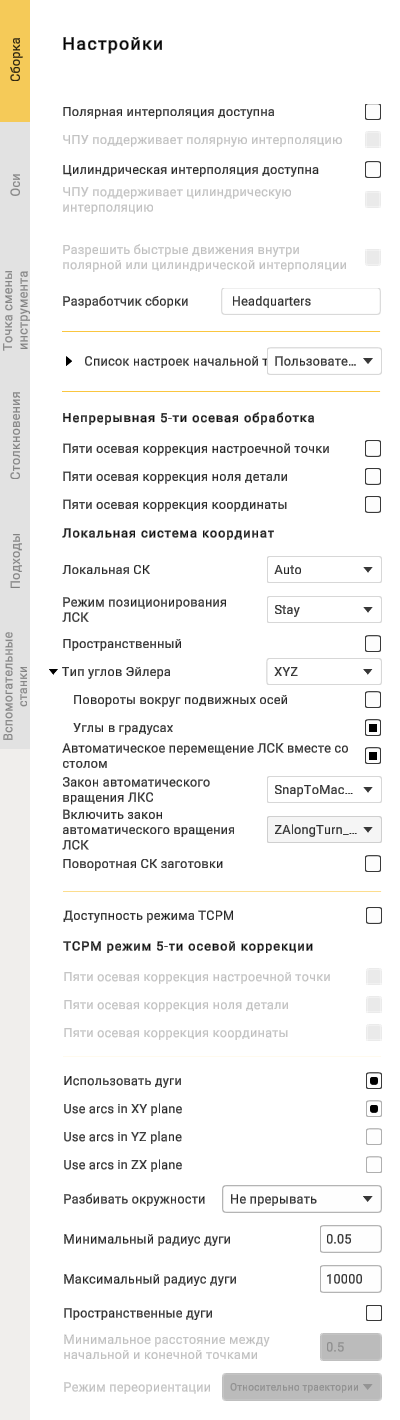
- Полярная интерполяция меняет линейную ось на поворотную в простом 3-осевом процессе фрезерования.
- Если переменная станка Станок -> Параметры управления -> Поворотные преобразования → ЧПУ Поддерживает полярную интерполяцию, то доступна галочка интерполяции ЧПУ. Если этот параметр включен, то генерируется G-код с командами для включения/выключения полярной интерполяции. В противном случае G-код генерируется в координатах [X,C,Z].
- Цилиндрическая интерполяция дает возможность фрезеровать боковую поверхность цилиндра путем программирования развернутых кривых. Развернутые кривые программируются в координатах [X,Y,Z], но фрезерование цилиндра выполняется в координатах [X,C,Z]. Поэтому цилиндрическая интерполяция выполняет преобразование [X,Y,Z] => [X,C,Z].
- Если переменная станка Станок -> Параметры управления -> Вращательные преобразования -> ЧПУ поддерживает цилиндрическую интерполяцию, то доступна галочка интерполяции с ЧПУ. Если этот параметр включен, то генерируется G-код с командами для включения/выключения цилиндрической интерполяции. В противном случае G-код генерируется в координатах [X,C,Z].
- Разрешить быстрые движения внутри полярной или цилиндрической интерполяции. Эта возможность очень важна для повышения эффективности операций обработки, так как быстрые движения сокращают время, необходимое для перемещения из одной точки в другую, повышая общую производительность обработки.
- Разработчик сборки: Название компании.
- Режим индексированной 5-осевой компенсации представляет собой конфигурацию, в которой компенсация систематически применяется к процессу обработки по пяти осям.
- Пяти осевая коррекция настроенной точки подразумевает способность контроллера ЧПУ динамически регулировать положение или ориентацию инструмента в процессе обработки, учитывая изменения в самом инструменте. Это обеспечивает точное соответствие обработанной детали задуманному проекту.
- Пяти осевая коррекция ноля детали гарантирует правильное выравнивание операций обработки по системе координат заготовки, повышая точность и аккуратность производственного процесса.
- Пяти осевая коррекция координаты гарантирует, что станок с ЧПУ точно интерпретирует и выполняет траектории инструментов, учитывая специфическую ориентацию и расположение заготовки в пространстве обработки. Эта функция играет ключевую роль в достижении точности и аккуратности, особенно при работе со сложными геометрическими формами, и позволяет выполнять разнообразные операции обработки.
- Доступность режима TCPM означает наличие концепции в обработке с ЧПУ, при которой эффективно управляется точка центра инструмента, обеспечивая точность и аккуратность обработки.
- TCPM режим 5 осевой коррекции - это функция в обработке с ЧПУ, при которой выполняются корректировки для учета изменений в центральной точке инструмента. В 5-осевой установке, позволяющей перемещаться в пяти различных направлениях, этот режим компенсации обеспечивает точную и аккуратную обработку.
- Пяти осевая коррекция настроечной точки в контексте TCPM относится к функции обработки с ЧПУ, при которой корректировки положения или ориентации инструмента выполняются динамически.
- Пяти осевая коррекция ноля детали в контексте TCPM - это функция в обработке с ЧПУ, которая включает динамические корректировки для точного совмещения операций обработки с нулевой точкой или началом системы координат заготовки. В 5-осевой системе обработки, способной перемещаться в пяти направлениях, этот механизм компенсации обеспечивает точность и аккуратность в процессе производства.
- Пяти осевая коррекция координаты, интегрированная с TCPM в систему обработки с ЧПУ, представляет собой функциональность, предназначенную для обеспечения точного выполнения траектории инструмента путем динамической настройки на конкретную ориентацию и расположение заготовки в пространстве обработки.
- Функция "Использовать дуги" предоставляет пользователям возможность задать или разрешить использование дуговых команд в программе ЧПУ. При этом задаются такие параметры, как начальная и конечная точки дуги, радиус и направление.
- Разбивать окружности: Используется для деления дуг на половины или четверти.
- Минимальный радиус дуги: Предотвращает вывод дуг короче заданной длины; вместо них будет отображаться сегмент.
- Максимальный радиус дуги: Предотвращает вывод дуг с радиусом, превышающим указанный; будут отображаться сегменты.
- Пространственные дуги: Произвольные пространственные дуги. Функция, необходимая для работы роботов.
- Минимальное расстояние между начальной и конечной точками: Ограничение, позволяющее отображать сегменты с небольшим расстоянием между точками.
- Пространственные дуги. Функция, необходимая для работы роботов.
- Режим переориентации: Метод вычисления средней точки. Функциональность может зависеть от производителя.
Локальная система координат (ЛСК):
- Авто. Параметр для индексной 5-осевой обработки. Необходима для того, чтобы CAM-система могла автоматически рассчитывать ЛСК;
- Откл. Отключает эту функцию;
- Недоступно. Делает параметр недоступным для вашего станка.
Режим позиционирования ЛСК. Определяет, как поворот локальной системы координат будет выводиться в управляющую программу.
Пространственный. Модификатор, дополняющий параметр р****ежима позиционирования ЛСК. Определяет, как команды управляющей программы будут выводиться в вашей CAM-системе.
Тип углов Эйлера. Параметр, определяющий тип используемых углов Эйлера.
- Повороты вокруг подвижных осей;
- Углы в градусах.
Эти два параметра определяют, как пространственные углы будут выводиться в вашей управляющей программе CAM-системы.
Автоматическое перемещение ЛСК вместе со столом. Функция, определяющая, должна ли точка начала системы координат вращаться вместе с заготовкой в CAM-системе.
Закон автоматического вращения ЛСК. Дополнительный параметр для ЛСК.
- Привязка к системе координат инструмента. Позволяет привязать, например, ось X повёрнутой локальной системы координат к системе координат, связанной с инструментом;
- Привязка к Базовой системе координат станка. Привязывает систему координат к базовой системе координат станка, которую вы указали;
- Привязка к СК заготовки. В этом режиме система координат будет привязана к геометрической системе координат вашей заготовки;
- Исключить пространственный угол A, B, C. Эти параметры определяют, вокруг какой оси должен выполняться поворот. Если выбрать "Исключить пространственный угол A", это означает, что поворот будет происходить вокруг осей B и C, а поворот вокруг оси A всегда будет равен 0.
Вращаемая система координат заготовки. Параметр, относящийся непосредственно к заготовке. Определяет, вращается ли система координат во время настройки заготовки.